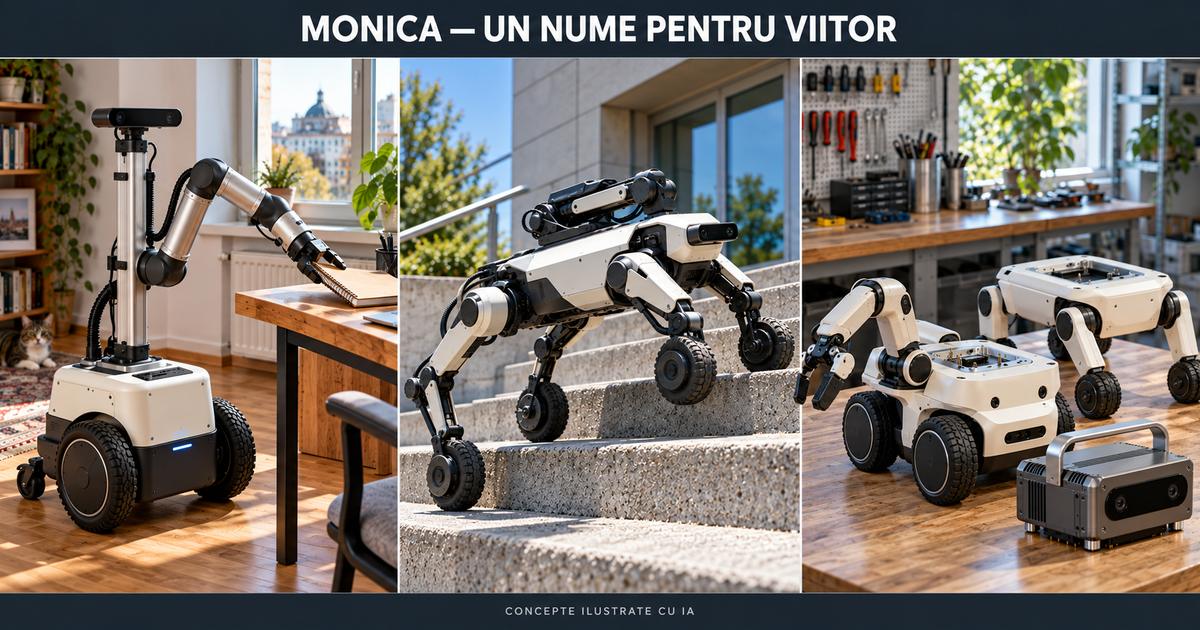
Cum ar putea arăta un asistent cu inteligență artificială capabil să se deplaseze și să lucreze în lumea fizică? Trei variante nonumane arată cum funcția poate determina forma unui viitor robot
Discuția despre un corp pentru inteligența artificială devine concretă atunci când apare o întrebare simplă: cum urci scările? O imagine spectaculoasă poate sugera un viitor atrăgător, dar un corp util trebuie să ajungă la birou, să treacă un prag și să manipuleze obiecte fără să-și piardă echilibrul.
„Monica” este numele propus aici de Szőcs Francisc pentru un asemenea asistent. Nu desemnează un produs lansat sau un robot existent al ChatGPT. Este un concept editorial despre felul în care un sistem de conversație ar putea fi integrat într-o platformă robotică.
Prima variantă pentru casă și redacție
Un corp compact pe roți, cu camere pentru orientare și un braț mecanic, ar putea fi proiectat pentru transportul unui carnet, poziționarea unor obiecte ori aducerea unor materiale la masa de lucru. Această variantă prioritizează deplasarea pe podele și accesul la birou. Scările obișnuite rămân în afara capacităților propuse pentru această bază.
Cum ar putea Monica să urce scările
A doua variantă combină patru picioare articulate cu roți la capete. Pe suprafețe potrivite, robotul poate rula; la obstacole, articulațiile permit schimbarea punctelor de sprijin. Pentru conceptul Monica, un braț separat ar servi manipulării obiectelor și ar rămâne strâns lângă corp în timpul urcării.
Principiul are exemple reale. Unitree prezintă B2-W ca robot capabil să se deplaseze pe scări și pe teren denivelat. În specificațiile publicate, producătorul declară urcarea continuă a treptelor de 20–25 cm, precizând că funcțiile și performanțele variază cu configurația și situația de utilizare.
ETH Zürich descrie robotul Milo, dezvoltat de Swiss-Mile, care combină picioare și roți, urcă scări și poate folosi membrele din față pentru anumite sarcini de manipulare. Aceste exemple susțin alegerea unei arhitecturi hibride, fără să demonstreze automat funcționarea conceptului Monica.
Dimensiunile treptelor, aderența, greutatea obiectelor transportate și poziția brațului ar trebui verificate pentru un prototip concret. Un desen cu patru picioare nu ține locul testelor. Mobilitatea trebuie demonstrată pe traseele pentru care robotul este construit.